Peanut: Mini-Kettenroboter
Ein Arduino-basierter Mini-Kettenroboter, neu gestaltet als physisches Produkt und als Montageerlebnis, entwickelt für die Serienfertigung bei Robotistan. Interner Projektname: REX.
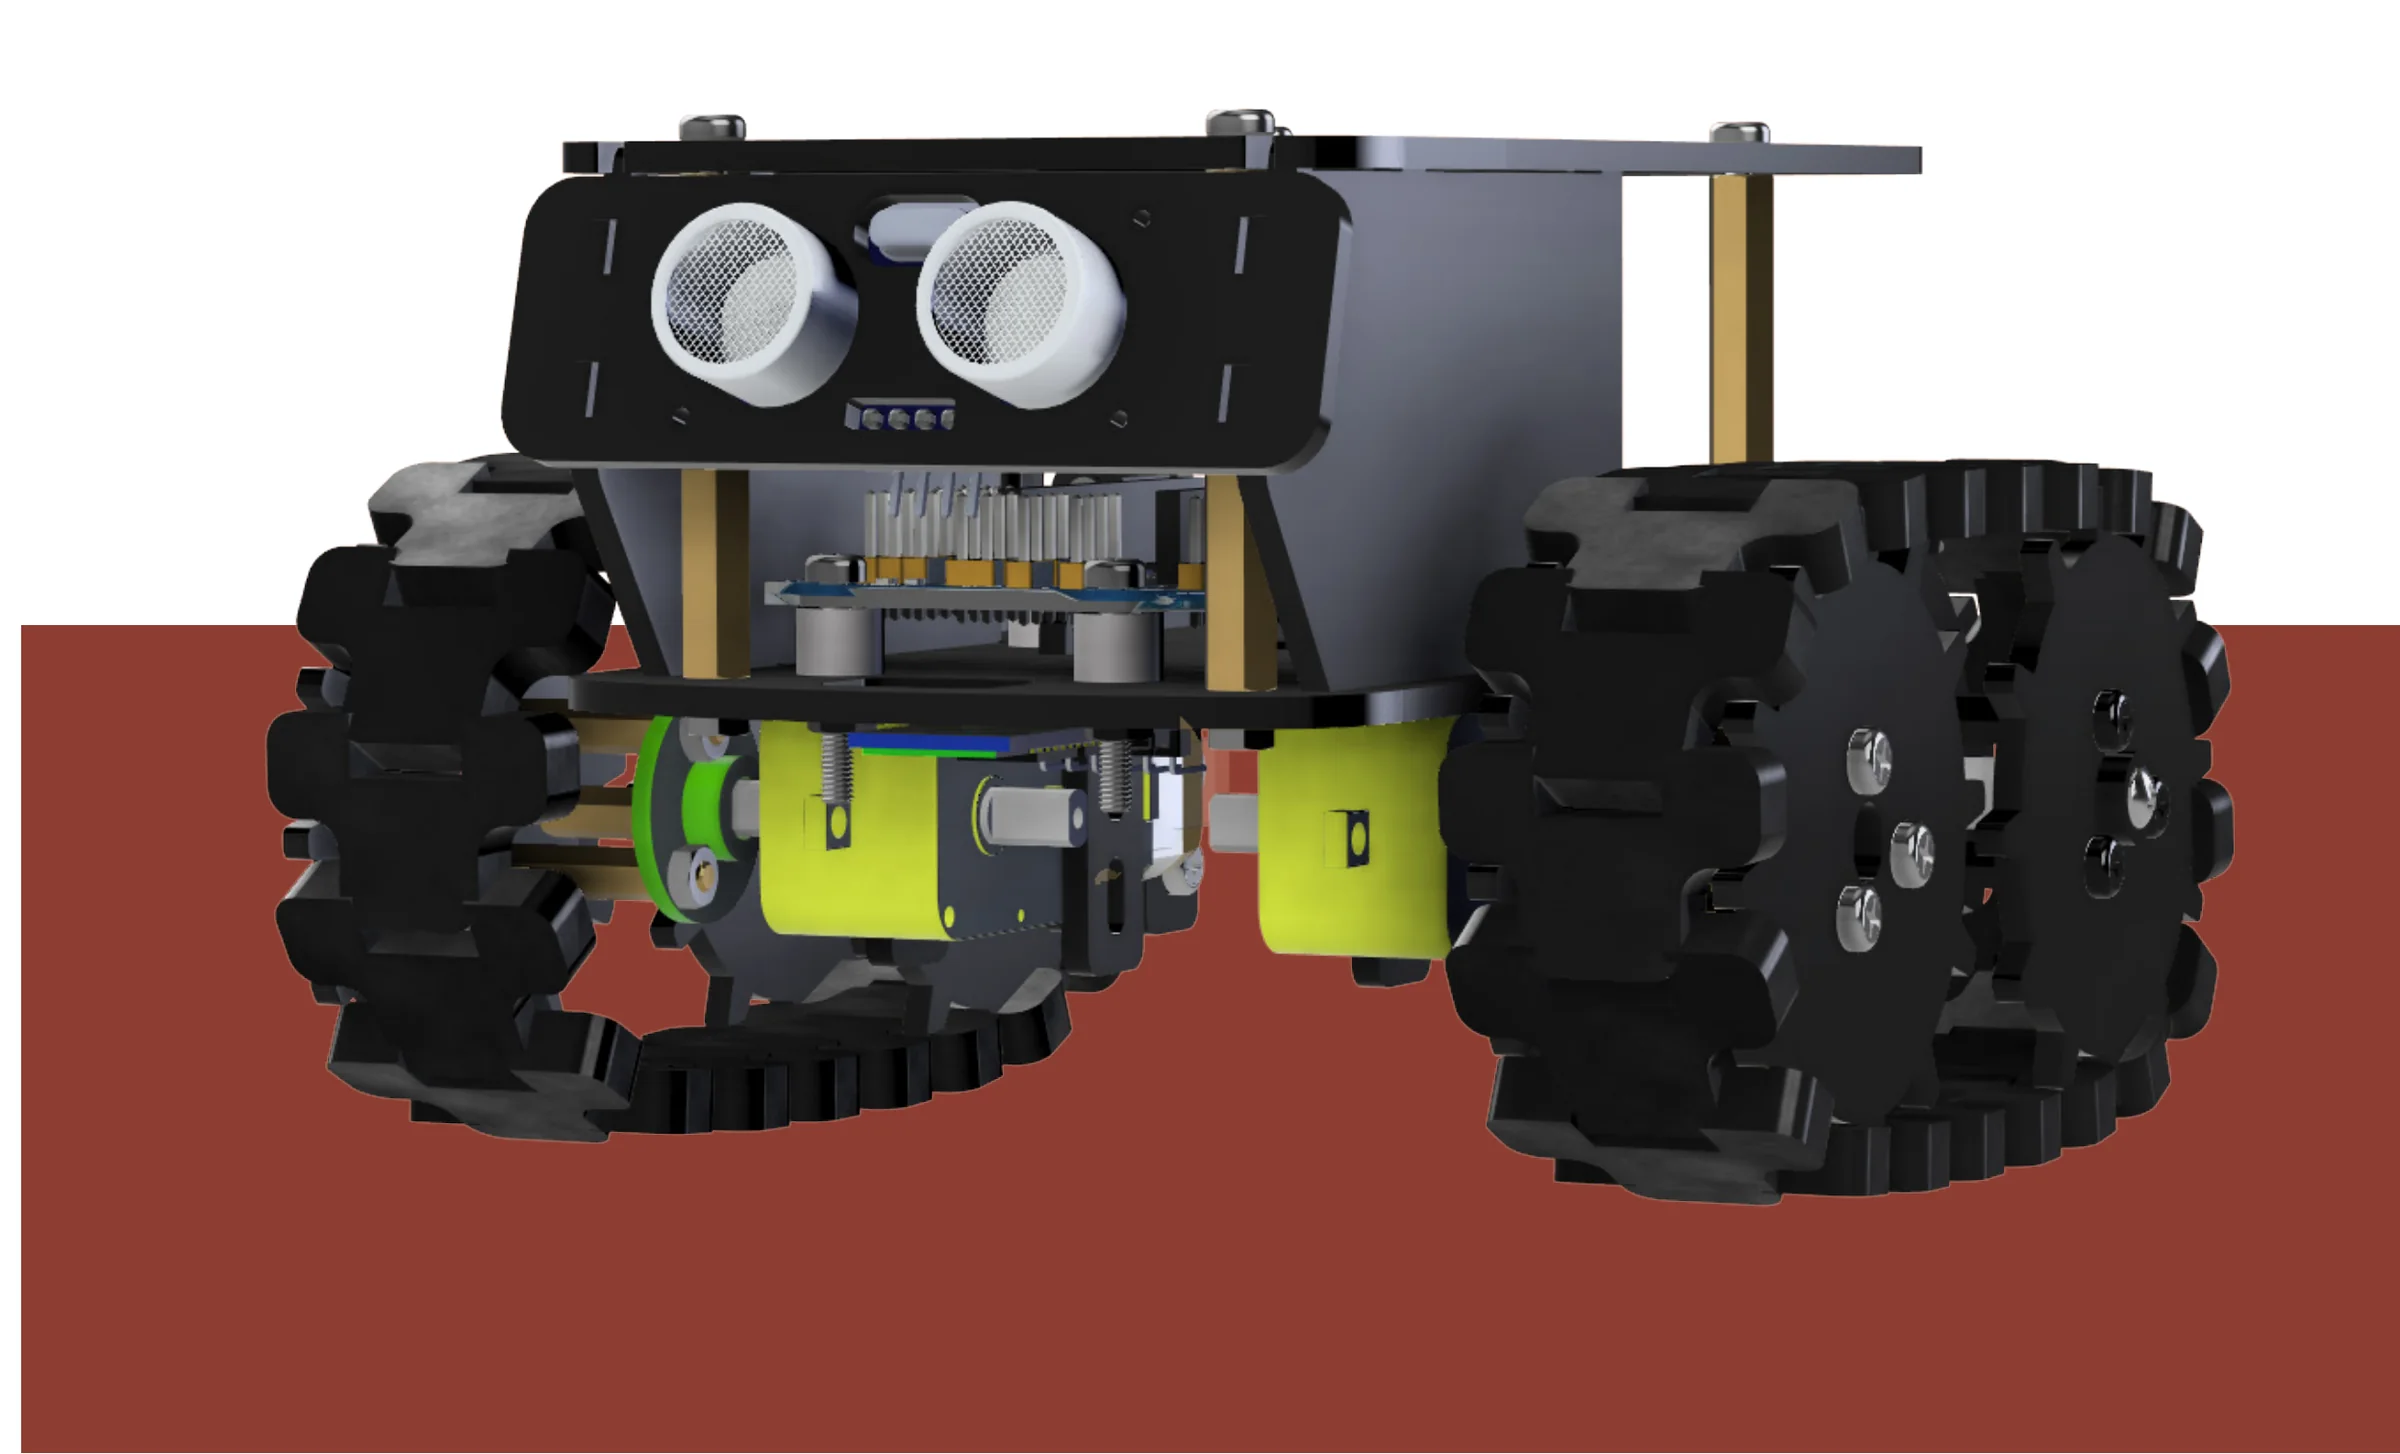
Den Bausatz gestalten, nicht nur den Roboter
Bei Arduino-basierten Lernrobotik-Kits liegt die eigentliche Schwierigkeit meist nicht in der Elektronik, sondern darin, ob der Nutzer die Teile in der richtigen Reihenfolge und Ausrichtung montieren kann. Das Kit ist ein Produkt, das sowohl als Hardware als auch als Montageerlebnis gestaltet werden muss.
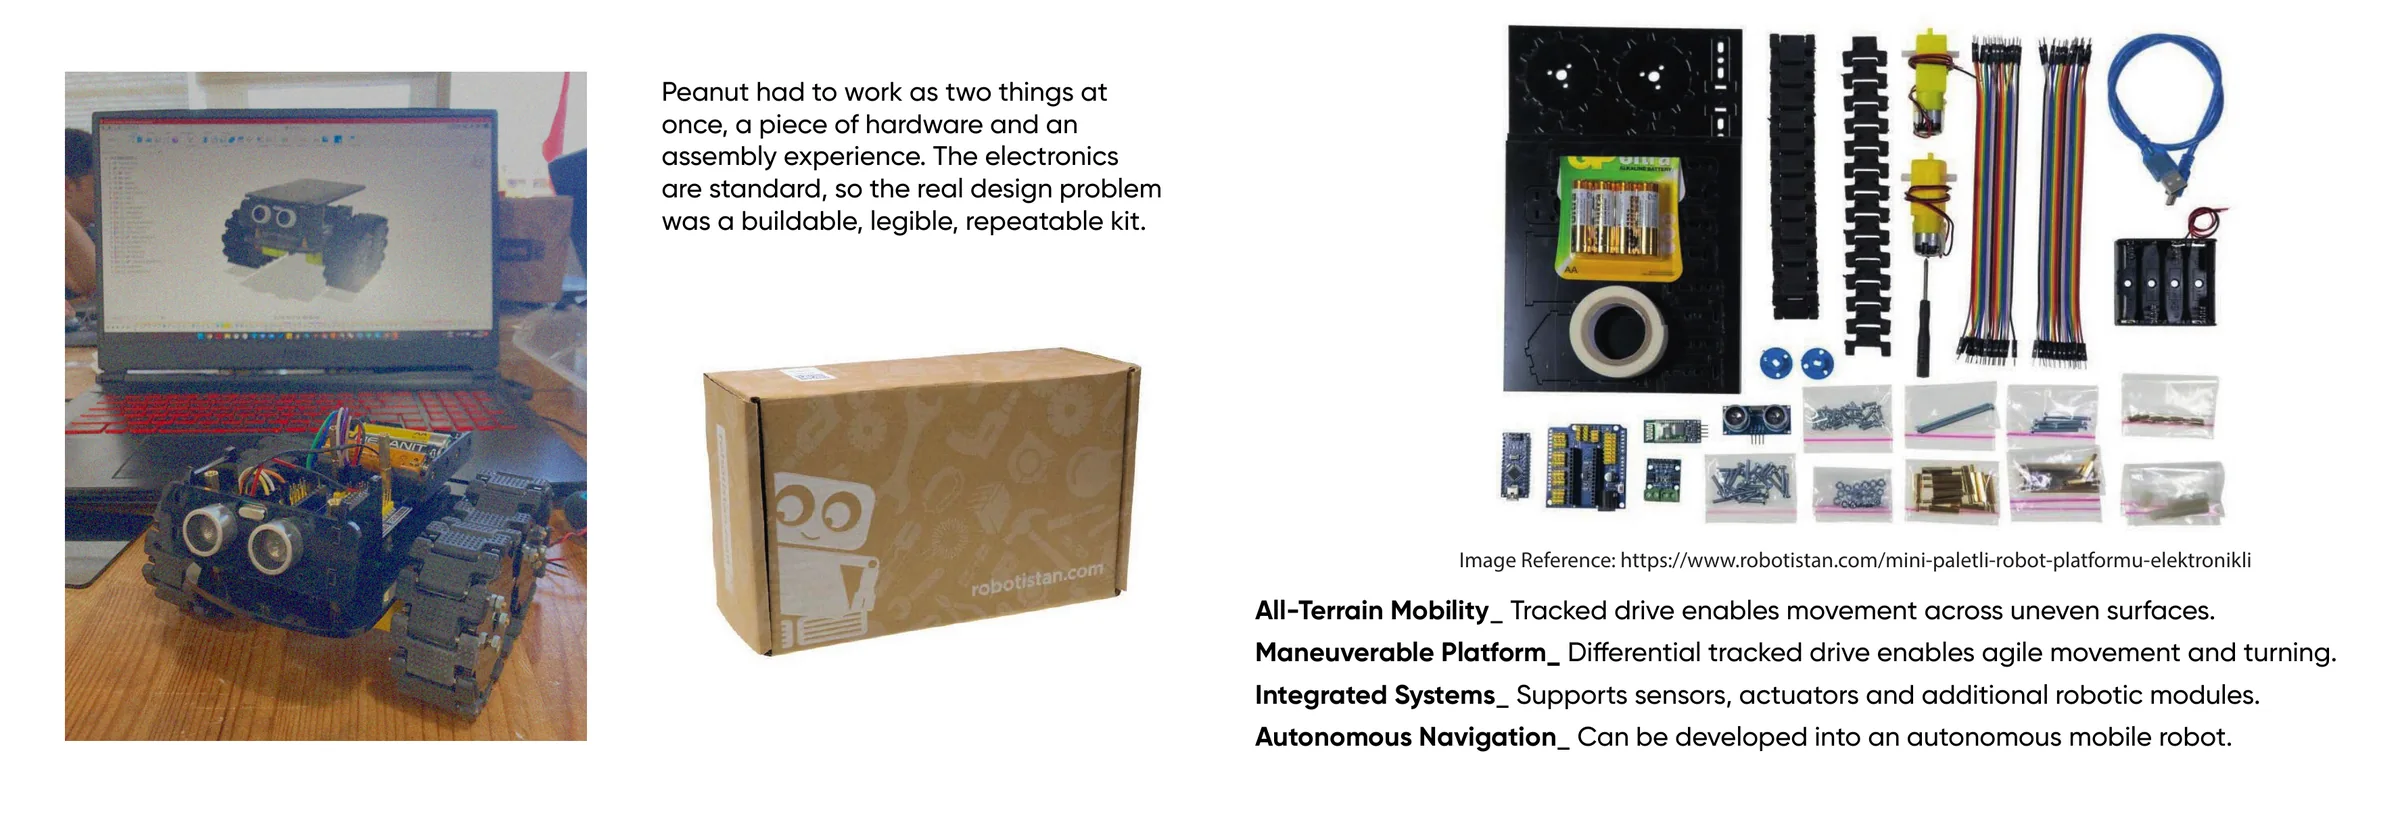
Peanut musste zwei Dinge zugleich sein: Hardware und Montageerlebnis. Die Elektronik ist Standard, das eigentliche Designproblem war ein baubarer, verständlicher und wiederholbarer Bausatz.
- Geländegängig: der Kettenantrieb ermöglicht Fahrten über unebenen Untergrund.
- Wendige Plattform: der Differential-Kettenantrieb erlaubt agile Bewegungen und Drehungen.
- Integrierte Systeme: unterstützt Sensoren, Aktoren und weitere Robotikmodule.
- Autonome Navigation: lässt sich zu einem autonomen mobilen Roboter ausbauen.
Festlegen, was „richtig“ heißt
Vier Anforderungen bestimmten jede Entscheidung.
| Kriterium | Anforderung |
|---|---|
| Montagefreundlichkeit | Nutzer muss ohne Elektronikerfahrung montieren können |
| Elektronikintegration | Arduino Nano, HC-05 Bluetooth und HC-SR04-Sensoren müssen sauber im Gehäuse sitzen |
| Fertigbarkeit | Gehäuse muss aus lasergeschnittenen Acrylteilen bestehen |
| Kosten | Muss im Preisrahmen eines Lernkits bleiben |
Ein Schichtaufbau auf Messing-Abstandshaltern
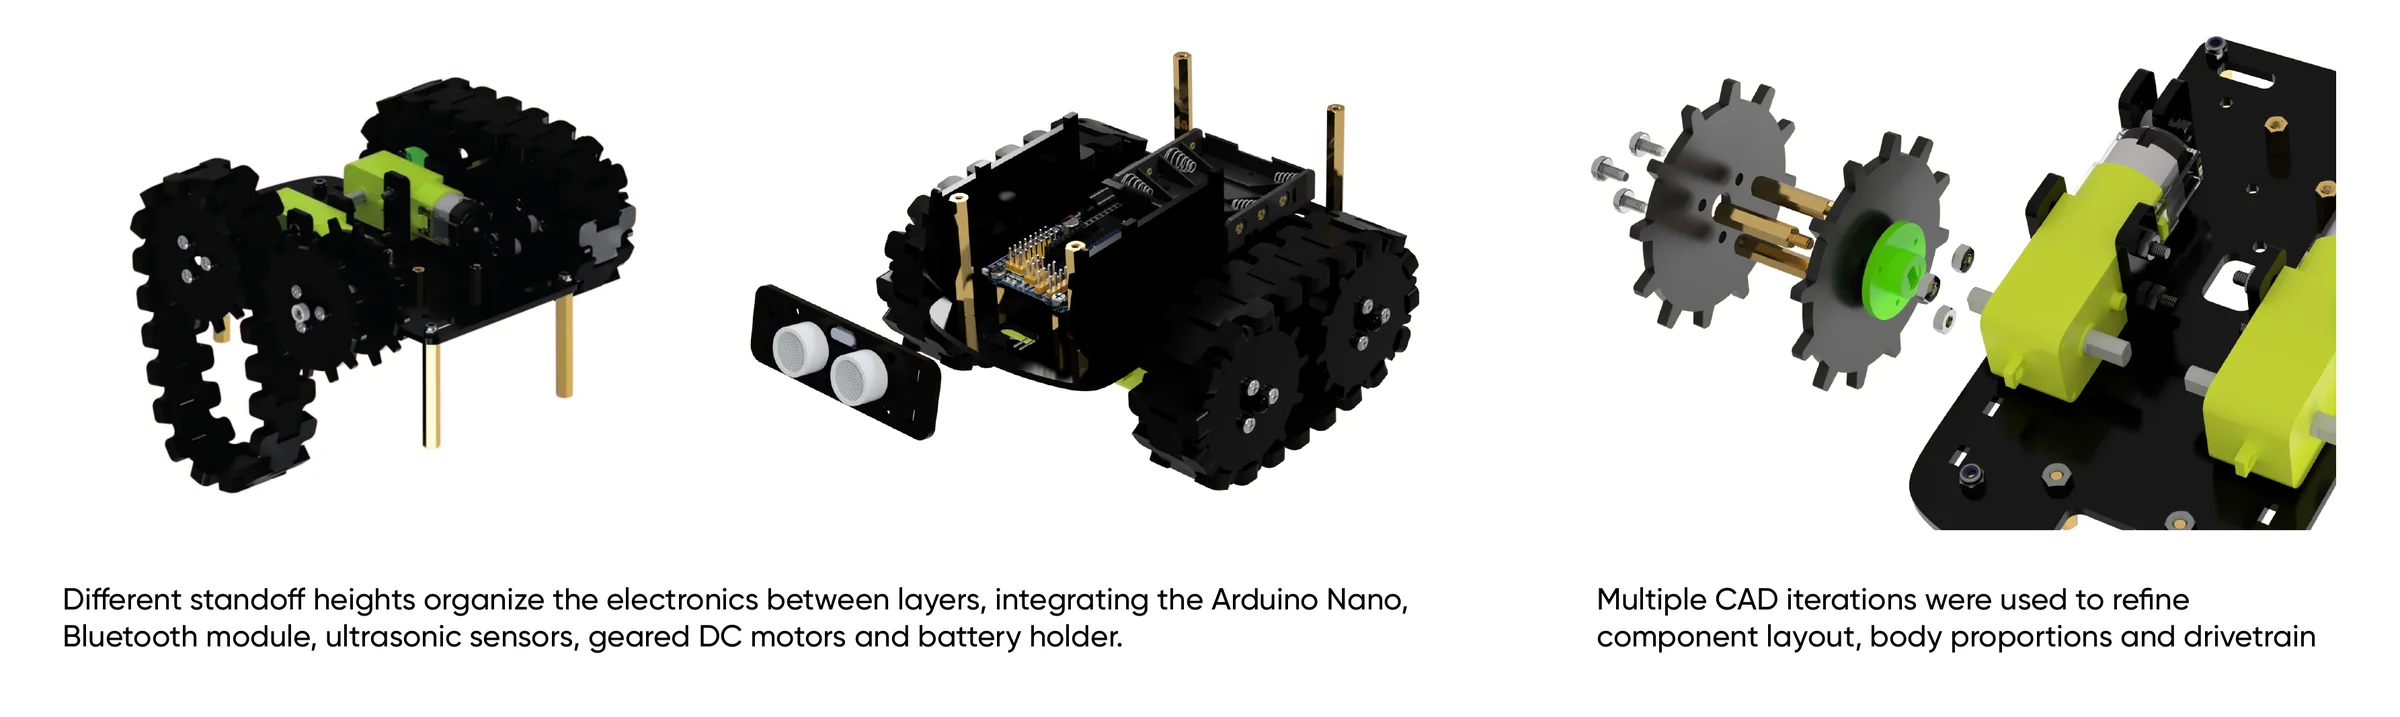
Der Körper besteht aus gestapelten, lasergeschnittenen Acrylplatten, die über Messing-Abstandshalter verbunden sind. Das vereinfacht Fertigung, Bauteilordnung und Montage. Unterschiedliche Abstandshöhen ordnen die Elektronik zwischen den Ebenen: Arduino Nano, Bluetooth-Modul, Ultraschallsensoren, Getriebe-DC-Motoren und Batteriehalter.
Das Arduino-Nano-Shield, das HC-05-Bluetooth-Modul, zwei HC-SR04-Ultraschallsensoren, Getriebemotoren und der Batteriehalter wurden so definiert, dass sie in einer festgelegten Reihenfolge zwischen den Schichten sitzen, bestimmt durch Abstandsbolzen-Höhen (z. B. 12mm, 45mm).
Von v2 zum finalen v4.2
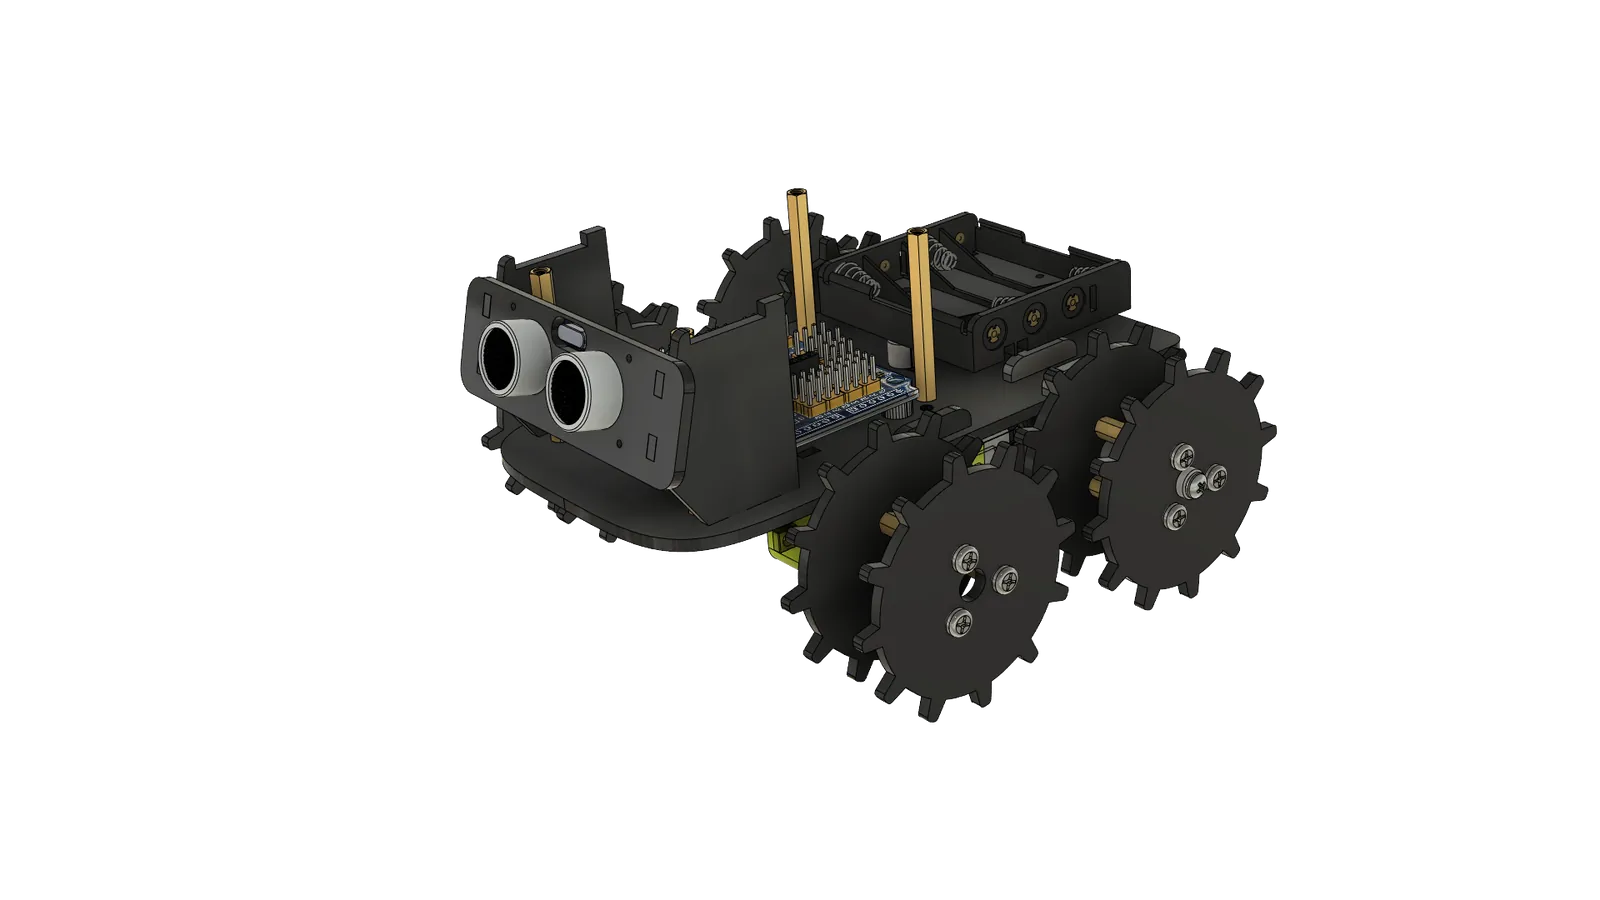
Das Projekt reifte nicht in einer Version, sondern über aufeinanderfolgende Korrekturen: v2, v3, v3.2, v3.3, v3.4, v3.5, v4, v4.1 und schließlich v4.2. Diese CAD-Iterationen verfeinerten Bauteillayout, Proportionen und Antriebsstrang.
Die Montageanleitung ist Teil des Designs
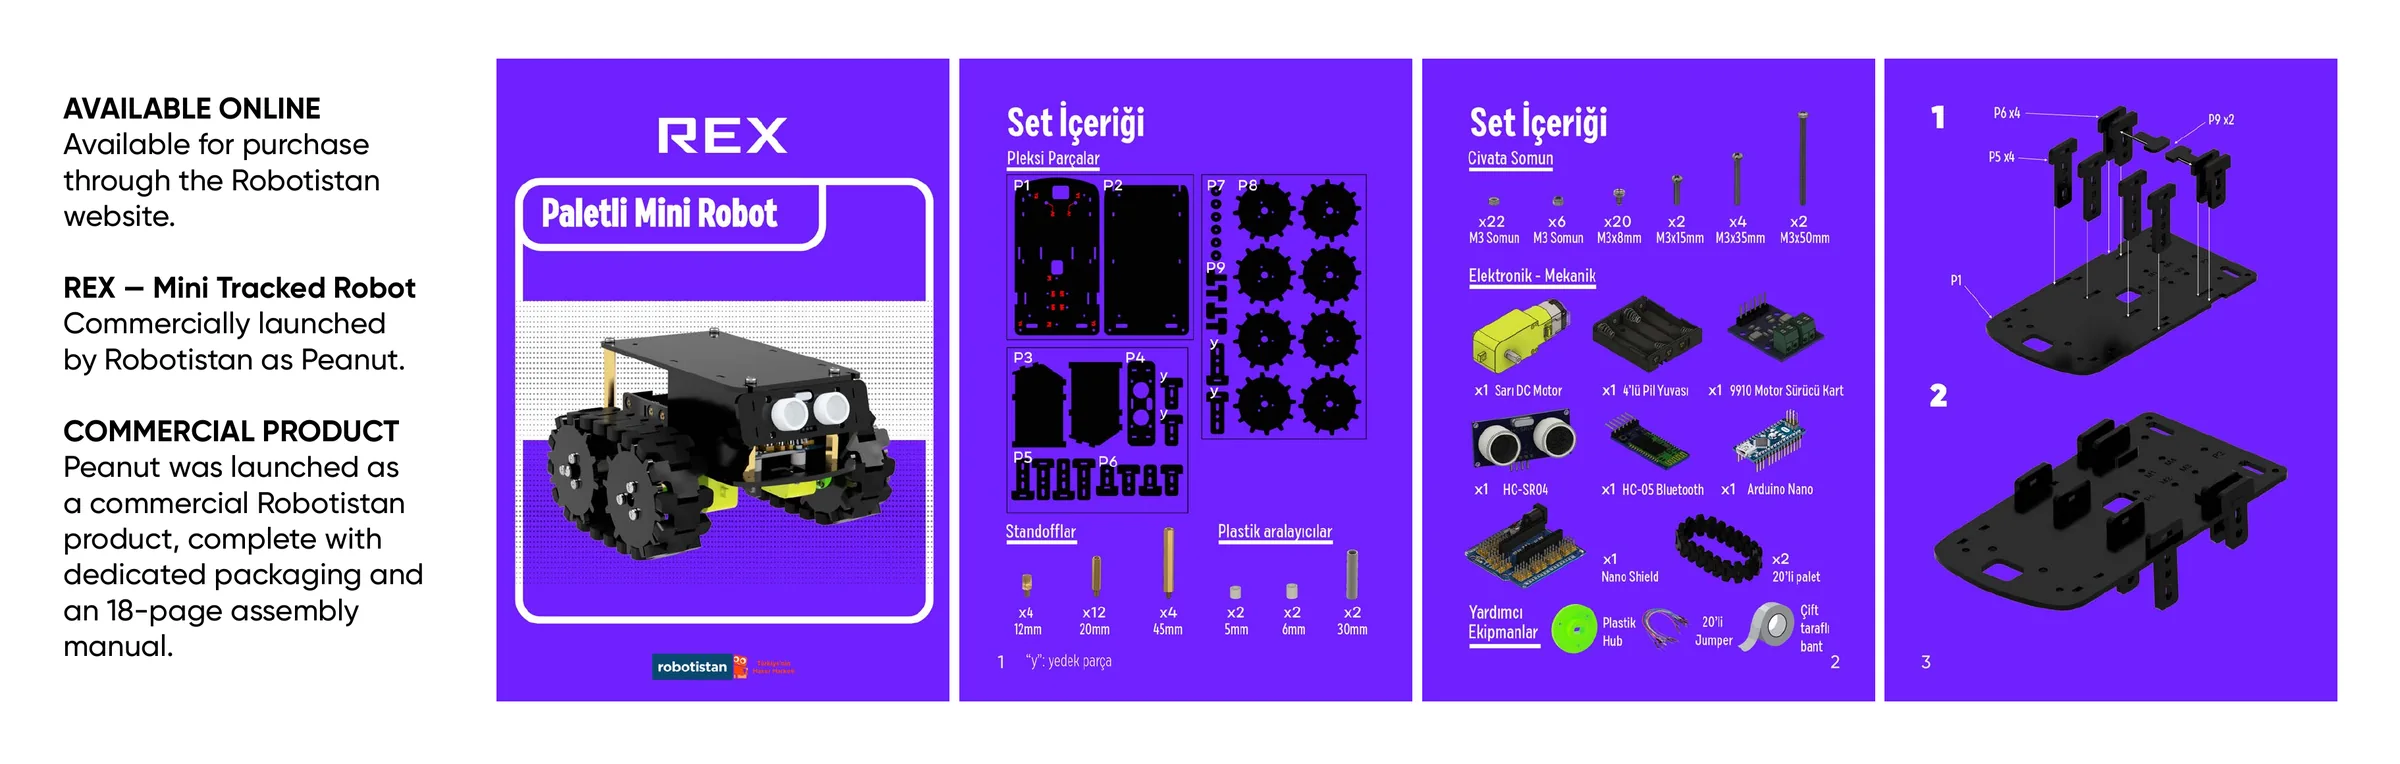
Der konkreteste Design-for-Assembly-Nachweis (DFA) des Produkts ist die schrittweise bebilderte Montageanleitung. Jeder Schritt zeigt klar, welcher Abstandsbolzen in welcher Länge und in welchem Loch verwendet wird, mit Beschriftungen wie A1, A2, Y1-Y4.
REX kam bei Robotistan als Peanut in den Handel, mit eigener Verpackung und einer 18-seitigen Montageanleitung, und ist über die Robotistan-Website erhältlich.
Ein Produkt, das kein Rendering blieb
Peanut wurde als echtes Produkt unter der Marke Robotistan verkauft, mit eigener Verpackung und Montageanleitung. Das Projekt zeigt konkret, warum Design zusammen mit Fertigung und Nutzererlebnis, hier der Montage, gedacht werden muss.