REX: Ein Kettenantrieb-Miniroboter-Kit für Robotistan
Ein Kettenantrieb-Miniroboter-Kit mit Ultraschallsensoren auf Arduino-Basis, entworfen während meines Praktikums bei Robotistan. Es wurde als echtes Produkt mit eigener Montageanleitung verkauft.
Lernrobotik-Kits scheitern oft an der Montage
Bei Arduino-basierten Lernrobotik-Kits liegt die eigentliche Schwierigkeit meist nicht in der Elektronik, sondern darin, ob der Nutzer die Teile in der richtigen Reihenfolge und Ausrichtung montieren kann. Das Kit ist ein Produkt, das sowohl als Hardware als auch als Montageerlebnis gestaltet werden muss.
Mecanum-Rad und Sensorplatzierung
Für die Mobilität wurde ein Mecanum-Radsystem gewählt. Die vordere Platzierung der Ultraschall-Abstandssensoren (HC-SR04) und die Position des Arduino-Nano-Shields im Gehäuse wurden unter Berücksichtigung von Verkabelung und Zugänglichkeit untersucht.
Wie wir entschieden haben, was richtig ist
| Kriterium | Anforderung |
|---|---|
| Montagefreundlichkeit | Nutzer muss ohne Elektronikerfahrung montieren können |
| Elektronikintegration | Arduino Nano, HC-05 Bluetooth und HC-SR04-Sensoren müssen sauber im Gehäuse sitzen |
| Fertigbarkeit | Gehäuse muss aus lasergeschnittenen Acrylteilen bestehen |
| Kosten | Muss im Preisrahmen eines Lernkits bleiben |
Ein schichtweiser Aufbau mit Abstandsbolzen
Das Gehäuse wurde als geschichtete Acrylplatten aufgebaut, verbunden durch Messing-Abstandsbolzen. Dieser Ansatz vereinfachte sowohl die Fertigung als auch die visuelle Nachverfolgung für den Nutzer, welches Teil während der Montage wohin gehört.
Frühe CAD-Arbeit
Die ersten CAD-Modelle wurden schnell in mehreren Versionen entwickelt, um Radplatzierung und Gehäuseproportionen zu klären.
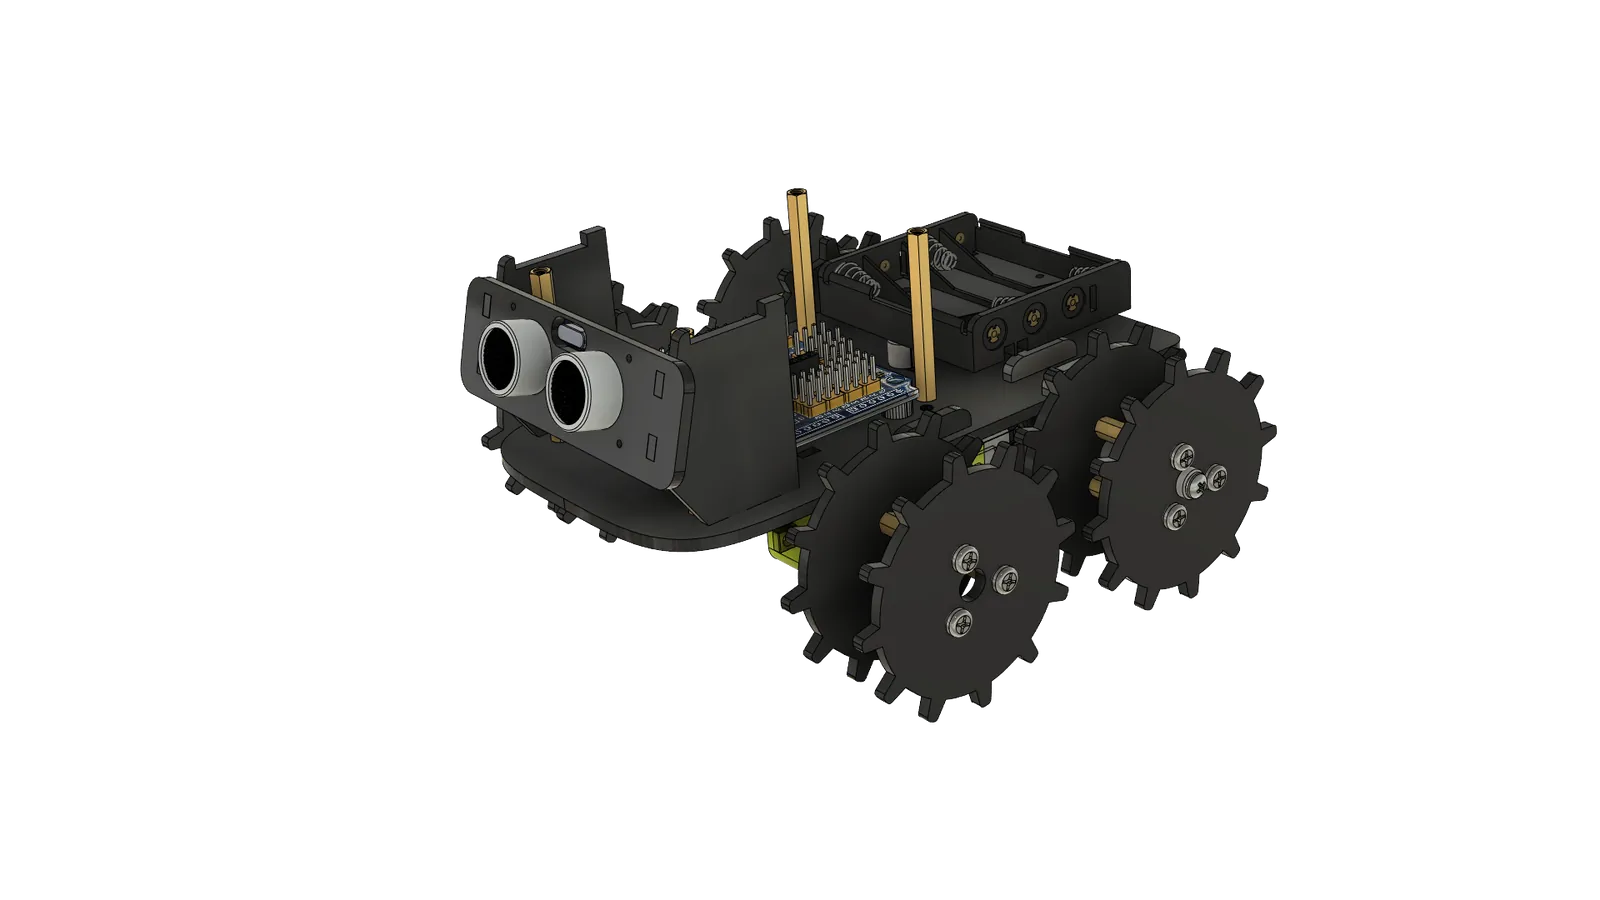
Integration der Elektronik ins Gehäuse
Das Arduino-Nano-Shield, das HC-05-Bluetooth-Modul, zwei HC-SR04-Ultraschallsensoren, Getriebemotoren und der Batteriehalter wurden so definiert, dass sie in einer festgelegten Reihenfolge zwischen den Schichten sitzen, bestimmt durch Abstandsbolzen-Höhen (z. B. 12mm, 45mm).
Die Montageanleitung ist Teil des Designs
Der konkreteste Design-for-Assembly-Nachweis (DFA) des Produkts ist die schrittweise bebilderte Montageanleitung. Jeder Schritt zeigt klar, welcher Abstandsbolzen in welcher Länge und in welchem Loch verwendet wird, mit Beschriftungen wie A1, A2, Y1-Y4.

Von v2 zum finalen v4.2
Das Projekt reifte nicht durch eine einzelne Version, sondern durch aufeinanderfolgende Korrekturen: v2, v3, v3.2, v3.3, v3.4, v3.5, v4, v4.1 und schließlich v4.2. Diese Abfolge spiegelt kleine, aber kumulative Verbesserungen an Radmontage und Sensorplatzierung wider.
Ergebnis

Ein Produkt, das kein Rendering blieb
REX wurde als reales Produkt unter der Marke Robotistan verkauft, mit eigener Verpackung und Montageanleitung. Dieses Projekt ist ein konkretes Beispiel dafür, warum Design zusammen mit Fertigung und Nutzererfahrung, in diesem Fall der Montage, gedacht werden muss.
